فهرست:
- چرا تخلیه بار به گلوگاه عملیات انبار تبدیل میشود؟
- راهکار لنر؛ پردازش هوشمند در کنار ربات تخلیه بار
- تخلیه خودکار تریلی با هوش مصنوعی چگونه انجام میشود؟
- اهمیت پردازش لبه یا Edge AI در تخلیه رباتیک
- مزایای تخلیه رباتیک بار برای مراکز لجستیکی
- نقش پلتفرمهای EAI-I351 و ECA-6050 لنر
- چه مجموعههایی میتوانند این راهکار را بررسی کنند؟
- انتخاب زیرساخت پردازشی با ناوک هوشمند پویان
- پرسشهای متداول
تخلیه بار تریلی یکی از مراحل زمانبر و پرزحمت در مراکز توزیع و انبارهای لجستیکی است. بستههایی با ابعاد متفاوت، چیدمان نامنظم و نیاز به جابهجایی مداوم، این فرایند را به یکی از گلوگاههای جریان کالا تبدیل میکنند. تخلیه خودکار تریلی با هوش مصنوعی راهکاری برای خودکارسازی این مرحله و کاهش وابستگی آن به جابهجایی دستی بار است.
در این راهکار، رباتها با استفاده از بینایی ماشین، کنترل حرکت و پردازش هوش مصنوعی در محل، بستهها را شناسایی و به مسیر انتقال کالا هدایت میکنند. شرکت لنر نیز با ارائه پلتفرمهای پردازش لبه، زیرساخت محاسباتی موردنیاز این سامانهها را فراهم میکند؛ زیرساختی که از تصمیمگیری روی ربات تا مدیریت متمرکز عملیات را پوشش میدهد.
چرا تخلیه بار به گلوگاه عملیات انبار تبدیل میشود؟
افزایش سرعت دریافت و پردازش سفارشها، زمانی به بهبود واقعی عملکرد انبار منجر میشود که ورود کالا نیز با همین سرعت انجام شود. توقف طولانی تریلی در سکوی تخلیه میتواند جریان دریافت، تفکیک و انتقال کالا را کند کند.
تخلیه دستی بار معمولاً با چند چالش همراه است:
تنوع بستهها: تفاوت در اندازه، وزن، شکل و جنس بستهبندی، جابهجایی یکسان همه اقلام را دشوار میکند.
چیدمان نامنظم: بستهها ممکن است بدون پالت، مستقیماً روی کف تریلی و بهصورت متراکم چیده شده باشند.
فشار جسمی بر کارکنان: بلندکردن و جابهجایی تکراری بستهها با خستگی و خطر آسیبهای شغلی همراه است.
نوسان ظرفیت عملیاتی: حجم ورودی کالا در ساعات شلوغ و دورههای اوج سفارش افزایش مییابد.
خودکارسازی این مرحله میتواند به ایجاد جریان منظمتر کالا و استفاده بهتر از ظرفیت سکوهای تخلیه کمک کند.
راهکار لنر؛ پردازش هوشمند در کنار ربات تخلیه بار
لنر در همکاری با ارائهدهندگان راهکارهای رباتیک مبتنی بر هوش مصنوعی در آمریکای شمالی، زیرساخت پردازشی سامانههای خودران تخلیه تریلی را فراهم میکند.
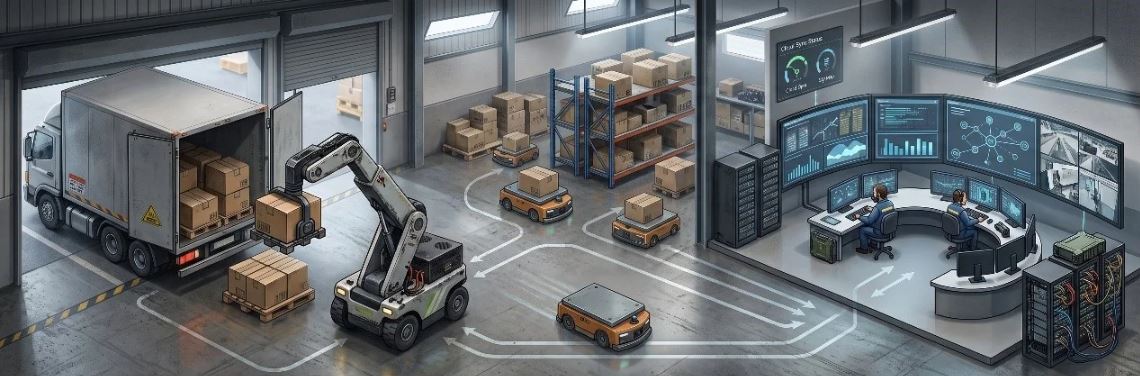
در راهکار معرفیشده، ربات داخل تریلی استاندارد فعالیت میکند و برای کارکرد آن، نیازی به تغییر اختصاصی بدنه تریلی یا ایجاد سکوی تخلیه ویژه پیشبینی نشده است. این ویژگی میتواند نیاز به بازطراحی زیرساخت موجود را کاهش دهد؛ هرچند شرایط محل، مسیر انتقال کالا و الزامات استقرار باید برای هر پروژه بررسی شوند.
نقش پلتفرمهای لنر، اجرای پردازشهای موردنیاز برای تحلیل تصاویر، استنتاج مدلهای هوش مصنوعی و پشتیبانی از تصمیمگیری سامانه رباتیک است. عملکرد نهایی از یکپارچگی این سختافزار با نرمافزار، حسگرها، کنترلکنندهها و اجزای مکانیکی ربات حاصل میشود.
تخلیه خودکار تریلی با هوش مصنوعی چگونه انجام میشود؟
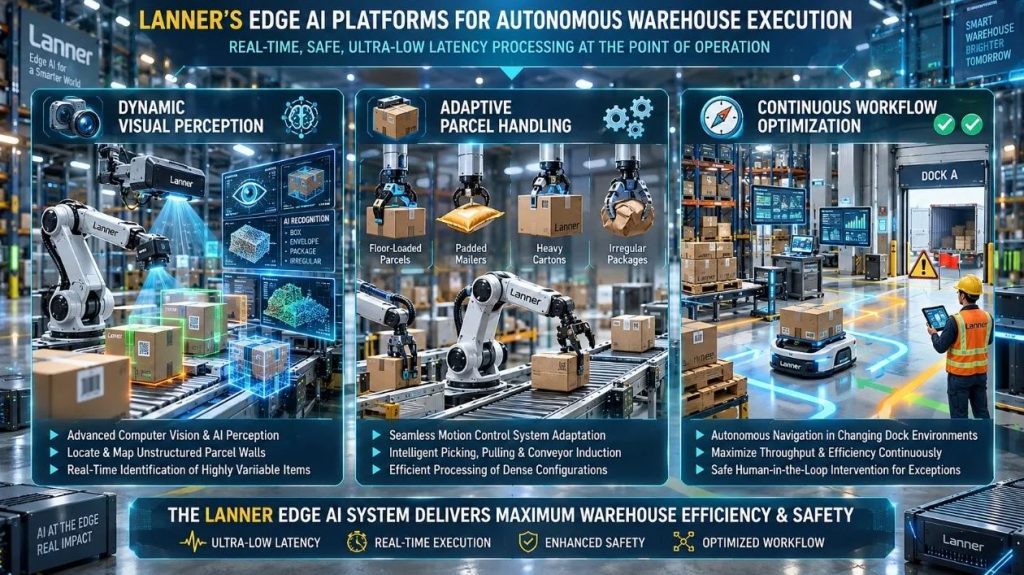
راهکار معرفیشده بر سه قابلیت اصلی استوار است: درک بصری محیط، جابهجایی تطبیقی بستهها و بهینهسازی پیوسته عملیات.
۱. شناسایی بستهها با بینایی ماشین
سامانه بینایی ماشین، تصاویر محیط و چیدمان بار را تحلیل میکند تا بستهها را تشخیص دهد و موقعیت آنها را مشخص کند.
اهمیت این قابلیت زمانی بیشتر میشود که ربات با ردیفهای منظم و از پیش تعریفشده مواجه نیست. بستهها ممکن است روی هم قرار گرفته باشند، زاویههای متفاوتی داشته باشند یا با برداشتن هر بسته، وضعیت بخش دیگری از بار تغییر کند.
پردازش تصویری پیوسته، به سامانه کمک میکند درک خود از چیدمان باقیمانده را بهروز نگه دارد و حرکت بعدی را متناسب با شرایط انتخاب کند.
۲. جابهجایی تطبیقی بستههای متنوع
پس از تشخیص موقعیت بار، سامانه کنترل حرکت، نحوه برخورد و جابهجایی بسته را تعیین میکند. در راهکار توصیفشده توسط لنر، این فرایند برای مواجهه با بستههای چیدهشده روی کف، پاکتهای محافظدار، کارتنهای سنگین و بستههای نامنظم طراحی شده است.
عملیات میتواند ترکیبی از برداشتن، بیرونکشیدن و هدایت بستهها به نوار نقاله باشد. هدف، انتقال بار از چیدمان فشرده داخل تریلی به جریان قابلمدیریت کالا در انبار است.
دامنه واقعی ابعاد، وزن و جنس بستههای قابلپردازش، به طراحی ربات و تجهیزات جابهجایی آن بستگی دارد.
۳. سازگاری با تغییرات محیط و مدیریت شرایط استثنایی
ربات باید با تغییر موقعیت بار و شرایط سکوی تخلیه سازگار شود. قابلیت ناوبری خودران و بهروزرسانی اطلاعات محیط، امکان تنظیم موقعیت و ادامه عملیات را فراهم میکند.
در شرایط استثنایی نیز مداخله اپراتور در نظر گرفته میشود. بنابراین، خودکارسازی به معنای حذف کامل نقش انسان نیست؛ کارکنان میتوانند بر نظارت، رسیدگی به موارد خاص و مدیریت فرایند تمرکز کنند.
چرا پردازش لبه یا Edge AI در این راهکار اهمیت دارد؟
در عملیات رباتیک، فاصله زمانی میان مشاهده یک بسته و واکنش سامانه اهمیت زیادی دارد. ارسال مداوم دادهها به یک مرکز پردازش دوردست و انتظار برای دریافت نتیجه میتواند تصمیمگیری را به تأخیر شبکه وابسته کند.
هوش مصنوعی در لبه یا Edge AI به معنای اجرای مدلهای هوش مصنوعی نزدیک به محل تولید داده است؛ برای مثال، روی رایانه صنعتی نصبشده در ربات.
در این معماری، تحلیل تصاویر و استنتاج هوش مصنوعی نزدیک به محل تخلیه انجام میشود. این رویکرد به کاهش تأخیر پردازش و وابستگی تصمیمهای لحظهای به ارتباط با سرویسهای دوردست کمک میکند.
در کنار پردازش محلی، یک لایه متمرکز نیز میتواند وظایفی مانند مدیریت ناوگان رباتها، مدیریت مدلها و تحلیل عملکرد کل مجموعه را بر عهده بگیرد.
مزایای تخلیه رباتیک بار برای مراکز لجستیکی
افزایش ظرفیت سکوی تخلیه
خودکارسازی عملیات میتواند زمان تخلیه و توقف تریلی را کاهش دهد و حرکت کالا در مراحل بعدی را تسهیل کند. میزان بهبود به ترکیب بار، توان عملیاتی ربات و ظرفیت تجهیزات پاییندست وابسته است.
کاهش مواجهه کارکنان با جابهجایی سنگین و تکراری
خودکارسازی عملیات میتواند زمان تخلیه و توقف تریلی را کاهش دهد و حرکت کالا در مراحل بعدی را تسهیل کند. میزان بهبود به ترکیب بار، توان عملیاتی ربات و ظرفیت تجهیزات پاییندست وابسته است.
انعطافپذیری در برابر چیدمان نامنظم
ترکیب بینایی ماشین و کنترل تطبیقی حرکت، امکان مواجهه با بارهایی را فراهم میکند که برای تخلیه، چیدمان کاملاً یکنواختی ندارند. این قابلیت در مراکزی که بستههای متنوع دریافت میکنند اهمیت دارد.
کاهش نیاز به تغییرات اختصاصی زیرساخت
طراحی راهکار برای فعالیت در تریلی استاندارد، میتواند مانع نیاز به تغییرات اختصاصی در وسیله حمل شود و استقرار را سادهتر کند.
فراهمکردن بخشی از زیرساخت انبارهای خودکار
تخلیه رباتیک یکی از اجزای حرکت به سمت مراکز توزیع با سطح بالای خودکارسازی است. در مفهوم «انبار تاریک» یا Dark Warehouse، بسیاری از فعالیتها با حضور محدود نیروی انسانی انجام میشوند؛ بااینحال، رسیدن به این سطح نیازمند یکپارچگی سایر مراحل انبار نیز هست.
نقش پلتفرمهای EAI-I351 و ECA-6050 لنر
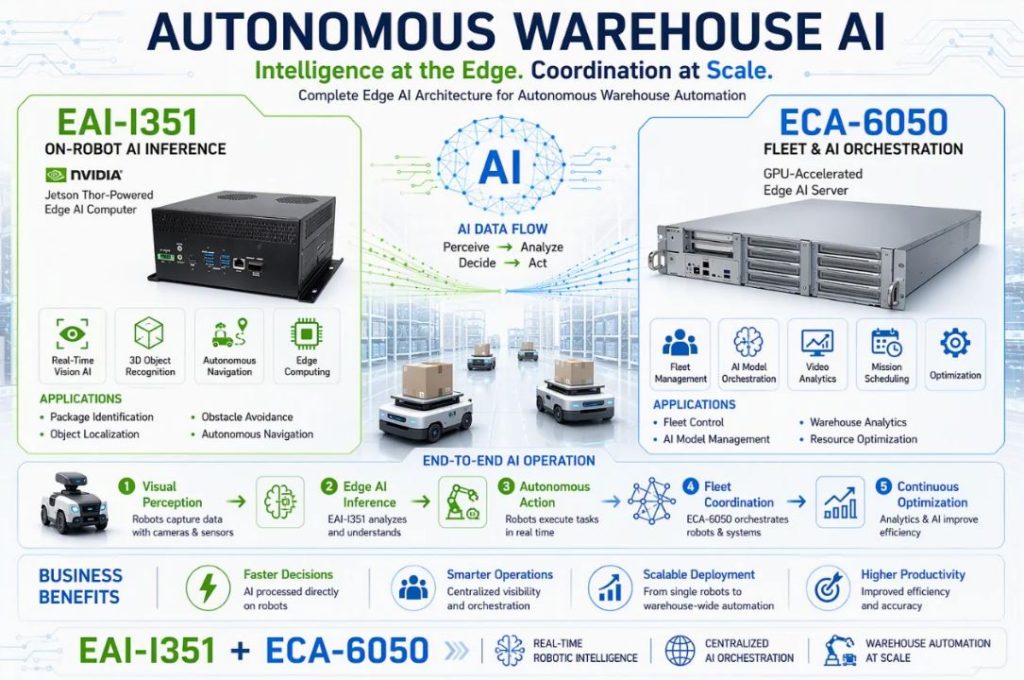
لنر در معماری پیشنهادی خود، دو پلتفرم را برای پوشش نیازهای پردازش محلی و مدیریت متمرکز معرفی میکند:
| پلتفرم | جایگاه در معماری | نقش در راهکار |
|---|---|---|
| EAI-I351 | لایه پردازش روی ربات یا نزدیک به آن | پشتیبانی از درک بصری بلادرنگ، استنتاج هوش مصنوعی و تصمیمگیری خودران |
| ECA-6050 | لایه پردازش و مدیریت متمرکز | فراهمکردن بستر هماهنگی ناوگان رباتها، مدیریت مدلهای هوش مصنوعی، تحلیل عملیاتی و کنترل متمرکز |
لنر در معماری پیشنهادی خود، دو پلتفرم را برای پوشش نیازهای پردازش محلی و مدیریت متمرکز معرفی میکند:
EAI-I351؛ پردازش نزدیک به عملیات
پلتفرم EAI-I351 لنر در این راهکار برای پشتیبانی از پردازشهای موردنیاز رباتهای متحرک خودران معرفی شده است. تمرکز این لایه، تبدیل دادههای محیط به اطلاعات قابلاستفاده برای تصمیمگیری سریع در محل است.
ECA-6050؛ بستر مدیریت و هماهنگی متمرکز
پلتفرم ECA-6050 لنر در لایه متمرکز قرار میگیرد تا بستر اجرای نرمافزارهای مدیریت ناوگان، مدلهای هوش مصنوعی و تحلیل عملیات باشد.
ترکیب این دو لایه، معماری قابلگسترشی ایجاد میکند که در آن تصمیمهای نزدیک به عملیات، محلی پردازش میشوند و مدیریت مجموعه در سطح مرکزی انجام میگیرد. قابلیتهای نرمافزاری این معماری باید توسط راهکار رباتیک و سامانه مدیریتی مربوط پیادهسازی شوند.
چه مجموعههایی میتوانند این راهکار را بررسی کنند؟
با توجه به ماهیت راهکار، مراکز زیر میتوانند گزینههای مناسبی برای امکانسنجی تخلیه رباتیک باشند:
مراکز پردازش سفارش فروشگاههای اینترنتی؛
شرکتهای پستی و توزیع مرسولات؛
انبارهای مرکزی و مراکز توزیع فروشگاههای زنجیرهای؛
ارائهدهندگان خدمات لجستیک شخص ثالث یا 3PL؛
مراکز دریافت کالا با حجم بالای بستههای بدون پالت.
برای انتخاب راهکار، لازم است مشخصات واقعی بار، تعداد تریلیهای ورودی، ساعات کاری، شرایط محیطی و ارتباط با خطوط انتقال موجود بررسی شود. اجرای آزمایشی با بستههای واقعی نیز میتواند مبنای دقیقتری برای ارزیابی عملکرد و توجیه اقتصادی پروژه فراهم کند.
انتخاب زیرساخت پردازشی با ناوک هوشمند پویان
انتخاب سختافزار مناسب برای اتوماسیون انبار، به شناخت بار پردازشی، تعداد و نوع حسگرها، شرایط محیطی و نیازهای نرمافزار رباتیک وابسته است.
ناوک هوشمند پویان با تمرکز بر تأمین سختافزار تخصصی و ارائه مشاوره در انتخاب پلتفرمهای لنر، میتواند در بررسی زیرساخت پردازشی پروژههای بینایی ماشین، رباتیک و هوش مصنوعی در لبه همراه مجموعههای صنعتی و لجستیکی باشد.
برای بررسی پلتفرم مناسب پروژه خود، مشخصات کاربرد، شرایط نصب و نیازهای پردازشی را با کارشناسان ناوک هوشمند پویان در میان بگذارید.
پرسشهای متداول
راهکاری است که در آن ربات با استفاده از بینایی ماشین، پردازش هوش مصنوعی و کنترل حرکت، بستهها را در فضای بار شناسایی کرده و به مسیر انتقال کالا هدایت میکند.
خیر. راهکار معرفیشده توسط لنر بر تخلیه بستههایی نیز تمرکز دارد که بدون پالت، روی کف تریلی چیده شدهاند. سازگاری با هر نوع بار باید با توجه به مشخصات ربات بررسی شود.
طبق معرفی لنر، سامانه برای فعالیت در تریلی استاندارد و بدون تغییر اختصاصی آن طراحی شده است. شرایط سکوی تخلیه و اتصال به فرایند موجود همچنان باید ارزیابی شود.
EAI-I351 در لایه نزدیک به ربات، از پردازش بصری و تصمیمگیری محلی پشتیبانی میکند. ECA-6050 بستر پردازشی لایه متمرکز برای مدیریت ناوگان، مدلها و تحلیل عملیات است.
بله. نظارت بر عملکرد، رسیدگی به شرایط استثنایی و نگهداری سامانه همچنان به نقش انسانی نیاز دارند؛ حتی اگر بخش اصلی تخلیه بهصورت خودکار انجام شود.
محصولات ویژه
EAI-I351
پلتفرم هوش مصنوعی تعبیهشده (Embedded) بر پایه NVIDIA
Jetson Thor
| CPU | 14-core / 12-core Arm® Neoverse®-V3AE 64-bit CPU |
| Chipset | N/A |
ECA-6050
پلتفرم قدرتمند Edge Computing رکمونت 2U با پردازندههای نسل ششم Intel Xeon – مناسب برای مراکز داده و کاربردهای صنعتی
| CPU | Intel® Xeon® 6 Family |
| Chipset | N/A |

شرکت لنر
شرکت ترنسند Transcend
شرکت میلتا Mielta Technologies
شرکت شاتل Shuttle
شرکت روسما Rossma
شرکت کیوریتور Qrator
شرکت کسپراسکای Kaspersky
گواهینامه پایداری سیستم B Corp
شرکت سیج رن SageRAN
شرکت دورابوک Durabook
شرکت اسپایرنت Spirent
شرکت دکتر وب Dr.Web
Jetson Thor
بدون دیدگاه